美国 APDM 步态与平衡分析系统 Mobility Lab
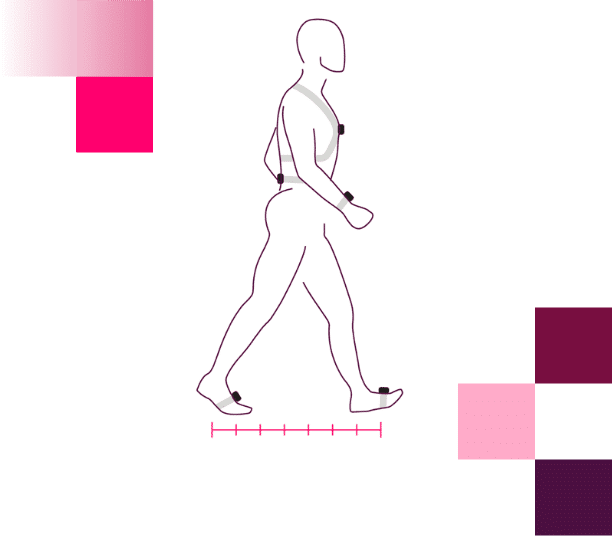
Mobility Lab 是 APDM 的便携式步态与平衡分析系统,由 Clario 面向科研提供,包含 Opal V2R 传感器、充电底座、无线接入点、绑带与软件。 Opal 采用三轴加速度计、陀螺仪、磁力计与气压计;数据可无线传输或本机记录,再由经验证的算法处理。 加速度计 +/-200 g,陀螺仪 +/-2000 度/秒,20-128 Hz,8 GB 存储,12 小时无线传输,30 m 传输距离,1 ms 同步。 测试包括 Walk、TUG、Sway、CTSIB、mBESS、360 Degree Turn、Sit to Stand 与 SAW,并与规范值比较。 传感器、充电底座、电源适配器、无线接入点、绑带与含软件的 USB 闪存盘为标配;足底板、无线遥控器与同步盒为选配。 供研究与工程用途,非医疗器械;医疗用途需使用 Opal V2C 系统。
仪器信息
| 品牌 | APDM |
|---|---|
| 型号 | Mobility Lab |
| 分类 | 步态分析与平衡测试系统 |
| 仪器编码 | united-states-apdm-gait-and-balance-analysis-system-mobility-lab |
| 在售状态 | 在售 |
| 地区来源 | 美国 |
| 更新时间 | 2026-10-10 |
| 研究领域 | 生物医学工程与康复医学、临床神经病学与运动障碍疾病、人体运动科学与生物力学、可穿戴传感与数字健康测量、儿童康复 |
技术参数
共 116 条规格记录
| 产品状态 | 在售 |
|---|---|
| 系统构成 | 一个或多个 Opal V2R 可穿戴传感器、Docking Station、Access Point、可调节绑带与 Opal 应用软件 |
| 传感器数量 | 1–6 个 |
| 传感器配置分级 | BALANCE 1 个 Opal 传感器;LOWER LIMB GAIT + BALANCE 3 个 Opal 传感器;FULL BODY GAIT + BALANCE 6 个 Opal 传感器 |
| 传感检测原理 | 三轴加速度计、陀螺仪与磁力计 |
| 原始数据输出类型 | 加速度计、陀螺仪、磁力计、气压计与姿态 |
| 输出参数数量 | 超过 100 种(步态与平衡相关参数) |
| 加速度计轴数 | 3(Opal V2R 传感器) |
| 加速度计量程 | ±200 g(Opal V2R 传感器) |
| 加速度计量程 | ±58.8 m/s²(6 g),可选 ±19.6 m/s²(2 g)(Mobility Lab User's Guide,2013 年 1 月 9 日版,movement monitor 代际) |
| 加速度计噪声密度 | 5 mg/√Hz(>16 g);120 μg/√Hz(≤16 g)(Opal V2R 传感器) |
| 加速度计噪声密度 | 1.3 mm/s²/√Hz(典型值)(Mobility Lab User's Guide,2013 年 1 月 9 日版,movement monitor 代际) |
| 陀螺仪轴数 | 3(Opal V2R 传感器) |
| 陀螺仪量程 | ±2000°/s(Opal V2R 传感器) |
| 陀螺仪量程 | X 与 Y 轴 ±34.9 rad/s(2000 dps)(Mobility Lab User's Guide,2013 年 1 月 9 日版,movement monitor 代际) |
| 陀螺仪量程 | Z 轴 ±26.8 rad/s(1500 dps)(Mobility Lab User's Guide,2013 年 1 月 9 日版,movement monitor 代际) |
| 陀螺仪噪声密度 | 0.025°/s/√Hz(Opal V2R 传感器) |
| 陀螺仪漂移 | 4°/h(Opal V2R 传感器) |
| 磁力计轴数 | 3(Opal V2R 传感器) |
| 磁力计量程 | ±8 Gauss(Opal V2R 传感器) |
| 磁力计量程 | ±6 Gauss(Mobility Lab User's Guide,2013 年 1 月 9 日版,movement monitor 代际) |
| 磁力计噪声密度 | 2 mGauss/√Hz(Opal V2R 传感器) |
| 气压计轴数 | 1(Opal V2R 传感器) |
| 气压计量程 | 300–1100 hPa(Opal V2R 传感器) |
| 气压计噪声 | 1.3 Pa(Opal V2R 传感器) |
| 采样率 | 20–128 Hz(Opal V2R 传感器,加速度计、陀螺仪、磁力计与气压计) |
| 板载存储容量 | 8 GB(约 450 h 记录)(Opal V2R 传感器) |
| 多传感器同步容量 | 最多 24 个 Opal(同一无线网络内) |
| 同步分辨率 | 1 ms(同一网络内 Opal 之间) |
| 流式传输延迟 | 300 ms(典型值)(Opal V2R 传感器,带数据缓冲) |
| 流式传输延迟 | 30 ms(典型值)(Opal V2R 传感器,无数据缓冲) |
| 无线传输距离 | 30 m(视距) |
| 无线传输距离 | 10 m(室内) |
| 无线通信协议 | 专有网状网络(Opal V2R 传感器) |
| 无线工作频段 | 2.40–2.48 GHz ISM 频段(可调)(Opal V2R 传感器) |
| 无线电模块 | Nordic Semiconductor nRF51822(Opal V2R 传感器) |
| 空中数据速率 | 2 Mbps(Opal V2R 传感器) |
| 接入点承载能力 | 最多 6 个 Opal(128 Hz 采样率),每个接入点最高 1600 samples per second(单个 Access Point 无线流式传输) |
| 主机连接接口形式 | USB Micro-B |
| 扩展接口形式 | USB Type A(Docking Station 备用端口) |
| USB 接口规范 | USB 2.1 specification(Docking Station 所接 USB 外设与线缆) |
| 外部同步接口连接器形式 | 3.5 mm 4 芯插座(Access Point 与 Sync Box) |
| 外部同步接口连接器形式 | BNC 连接器 2 个(标记 In 与 Out)(Sync Box) |
| 外部同步通信协议 | Controller Area Network (CAN)(Access Point 与 Sync Box 之间) |
| 外部同步模式 | 输出同步与输入同步 |
| 同步触发方式 | 边沿触发(Edge)或电平触发(Level),电平可选高(High)或低(Low) |
| 同步触发事件选项 | Start、End、Both |
| 外部同步输入信号电平范围 | 0–3.3 V(最高 5 V)(Sync Box In BNC 连接器) |
| 外部同步输入逻辑电平阈值 | 高电平阈值 2.3 V;低电平阈值 0.99 V(Sync Box In BNC 连接器) |
| 外部同步输出信号电平范围 | 0–3.3 V(Sync Box Out BNC 连接器) |
| 外部同步输出逻辑电平 | 高电平 ≥2.9 V(典型 3.3 V);低电平 ≤0.4 V(Sync Box Out BNC 连接器,非重载) |
| 同步电缆长度 | 标准 1 m;最长 10 m(4 芯 3.5 mm 电缆) |
| 同步配置数量限制 | 同一时间只能指定一个 Access Point 与一个 Sync Box |
| 外部同步可对接设备 | ECG、Forceplates、Gait Mats、Optical Systems 等 |
| 供电规格 | 12 V 2 A(中心正极)(Docking Station) |
| 电池类型 | 可充电锂离子电池(不可由用户更换)(Opal 传感器) |
| 电池续航时间 | 最长 12 h(Opal V2R 传感器,128 Hz 流式传输) |
| 电池续航时间 | 无线流式传输 8 h;同步记录 12 h;异步记录 16 h(Mobility Lab 用户指南 V2R Version 3(2020 年 11 月)) |
| 绑带类型 | Wrist and Foot strap、Sternum strap、Lumbar strap |
| 绑带材料声明 | 全部不含乳胶 |
| 传感器佩戴位置 | Foot、Lumbar、Sternum、Wrist |
| 标准配置清单 | Opals、Docking Station、Access Point、Wireless Remote、Footplate、USB Drive、Straps |
| 可选配件 | Adjustable Straps、Docking Station、Access Point、Wireless Remote / Embedded Buttons、External Sync Box |
| 配套软件 | Motion Studio、Mobility Lab、Moveo Explorer |
| 操作系统兼容性 | Windows、Mac、Linux(Opal V2R 传感器系统) |
| 操作系统兼容性 | Windows 7(64 位)或更高;OS X El Capitan (10.11) 或更高(Mobility Lab 软件安装要求) |
| 处理器要求 | Intel Core i3 或更好;推荐 Intel Core i5 或 i7(Mobility Lab 软件安装要求) |
| 内存要求 | 4GB+(Mobility Lab 软件安装要求) |
| 磁盘空间要求 | 安装 500MB;推荐 100GB+(Mobility Lab 软件安装要求) |
| 软件交付介质 | USB 驱动器(含 Mobility Lab 软件) |
| 内置测试项目 | Walk、TUG、Sway、CTSIB、mBESS、360º Turn、Sit to Stand、SAW |
| 输出指标类别 | Lower Limb、Upper Limb、Trunk Range of Motion、Lumbar Range of Motion、Sit To Stand、Stand To Sit、Turning、Postural Sway、Anticipatory Postural Adjustment |
| 软件功能模块清单 | Subjects、Options、Hardware Configuration、Power Off Sensors、Subject Group Selection(Mobility Lab 软件主菜单) |
| 自定义测试功能 | 支持自定义测试与测试条件、自定义测试序列、自定义指标组(Mobility Lab 软件 Options 页) |
| 遥控操作功能 | 支持(Mobility Lab 软件配合无线遥控器采集数据) |
| 数据文件格式 | Binary (HDF5);可导出纯文本 (CSV)(Opal V2R 传感器) |
| 数据文件格式版本 | Version 5 |
| 兼容开发环境 | MATLAB、Java、C、Python 等(Opal V2R 传感器) |
| 外形尺寸 | 50 × 40 × 14 mm(Opal V2R 传感器) |
| 外形尺寸 | 55 × 40.2 × 12.5 mm(Opal V2R 传感器;Mobility Lab 用户指南 V2R Version 3(2020 年 11 月)) |
| 重量 | 26 g(Opal V2R 传感器) |
| 重量 | <26 g(含电池)(Opal V2R 传感器;Mobility Lab 用户指南 V2R Version 3(2020 年 11 月)) |
| 外壳材质 | 聚碳酸酯、玻璃(Opal V2R 传感器) |
| 显示屏分辨率 | 128px × 128px(Opal V2R 传感器) |
| 操作按钮数量 | 2 个(Button 1、Button 2)(Opal V2R 传感器) |
| 状态指示灯 | RGB LED(白、红、黄、绿、蓝)(Opal、Access Point 与 Docking Station) |
| 工作温度范围 | -10 至 +50 °C(Opal 传感器,室内或室外环境) |
| 工作温度范围 | 0 至 30 °C(Access Point 与 Docking Station) |
| 工作相对湿度范围 | 0 至 100%(Opal 传感器) |
| 工作相对湿度范围 | 0 至 100%(Access Point 与 Docking Station) |
| 工作大气压范围 | 64.4 至 106.6 kPa(Opal 传感器) |
| 工作大气压范围 | 80 至 106.6 kPa(海拔低于 2000 m)(Access Point 与 Docking Station) |
| 存储与运输环境条件 | +10 至 +50 °C(相对湿度最高 93%,非冷凝) |
| 使用中表面温升 | 高于环境温度最多 5 °C;最高可达 55 °C(Opal 传感器,环境温度为 50 °C 最高工作温度时) |
| 防护等级 | IP64(Opal V2R 传感器) |
| 防护等级 | 不防水、不耐水(Access Point 与 Docking Station) |
| 防水限制 | 不防水,不得浸入水中(Opal 传感器) |
| 应用部分分类 | Type B Applied Part(Opal 传感器) |
| 电磁兼容标准 | IEC 60601-1-2 |
| 电磁发射标准 | CISPR 11(Group 1、Class B)、IEC 61000-3-2、IEC 61000-3-3 |
| 电磁抗扰度标准 | IEC 61000-4-2、IEC 61000-4-4、IEC 61000-4-5、IEC 61000-4-11、IEC 61000-4-8、IEC 61000-4-6、IEC 61000-4-3:2010 |
| 静电放电抗扰度 | ±8 kV 接触放电;±15 kV 空气放电(IEC 61000-4-2) |
| 传导射频抗扰度 | 3 VRMS(150 kHz 至 80 MHz)(IEC 61000-4-6 合规水平) |
| 辐射射频抗扰度 | 10 V/m(80 MHz 至 2700 MHz)(IEC 61000-4-3:2010 合规水平) |
| 工频磁场抗扰度 | 30 A/m(IEC 61000-4-8(50/60 Hz)) |
| 合规认证标志 | FCC、CE、IP64(Opal V2R 传感器) |
| 医疗器械法规分类 | 非医疗器械;医疗用途须使用 Opal V2C 系统(FDA Class II、CE Class I,Rx Only) |
| MRI 兼容性 | 不支持(不得与 MRI 一起使用) |
| 皮肤接触限制 | 不得用于破损或非完整皮肤 |
| 清洁与消毒要求 | 不得浸入任何液体,不得经受高温清洁 |
| 清洁与消毒要求 | 受试者之间须清洁 Opal |
| 维修与拆装限制 | 不得打开硬件外壳,内部无用户可维修部件 |
| 配件使用限制 | 仅可使用厂商提供的配件与线缆 |
| 废弃处置要求 | 须与生活垃圾分开处置,按当地法律法规回收 |
| 预期用途 | 研究与工程中的运动检测、运动量化与人体运动量化 |
| 应用领域 | 运动研究、生物力学、运动科学、健身与动画 |
相关实验室
以下机构来自本仪器关联论文的作者署名,不代表已确认采购或持有该仪器。
Shirley Ryan AbilityLab 的 Max Nader 康复技术与结局研究实验室
地区:美国
署名作者:弗朗切斯科·拉诺特、阿伦·贾亚拉曼
研究方向:可穿戴传感器、步态分析、脑卒中、效度
关联论文 1 篇
亚利桑那州立大学
地区:美国
署名作者:丹尼尔·S·彼得森
研究方向:姿势、跌倒、多发性硬化、康复
关联论文 1 篇
凤凰城退伍军人健康护理中心
地区:美国
署名作者:丹尼尔·S·彼得森
研究方向:姿势、跌倒、多发性硬化、康复
关联论文 1 篇
奥本大学
地区:美国
署名作者:帕特里克·G·莫纳汉
研究方向:姿势、跌倒、多发性硬化、康复
关联论文 1 篇
西北大学
地区:美国
署名作者:弗朗切斯科·拉诺特、阿伦·贾亚拉曼
研究方向:可穿戴传感器、步态分析、脑卒中、效度
关联论文 1 篇
得克萨斯大学
地区:美国
署名作者:D·坎贝尔·杜威、小理查德·B·杜威
研究方向:帕金森病、疾病进展、临床试验
关联论文 1 篇
美国国立卫生研究院
地区:美国
署名作者:文森特·谢、米娜尔·贾因
研究方向:加速度计、儿科
关联论文 1 篇
实验方法
研究方向:基于体表佩戴惯性传感器的时空步态参数定量评估、仪器化姿势摇摆(iSway)静态平衡控制评估、仪器化起立行走测试(iTUG)对起坐转换、行走与转身的分析、可穿戴传感系统相对于金标准仪器化步道的同期效度与重测信度验证、帕金森病进展预测的数字生物标志物研究、神经疾病人群平衡功能域缺损与跌倒风险识别、脑卒中后步态障碍与不对称性量化
基于 Opal 惯性传感器与 Mobility Lab 的时空步态参数同期效度验证实验
方法说明:该方法以仪器化步道系统(GAITRite 压力感应步道、Zeno 电子步道等)为金标准参照,评价美国 APDM 步态分析与平衡测试系统 Mobility Lab 在直线行走任务中输出的时空步态参数的准确性、系统偏差与重测信度。受试者在下背部(S2 或 L5 水平)及双足背佩戴 Opal 惯性传感器,同步完成 2 分钟步行测试(2MWT)或 10 米步行测试(10MWT),Mobility Lab 软件的 iWalk 模块无线采集并自动解算步速、步频、步幅、步态周期时长、双支撑相占比等参数,再与步道系统在同一次行走中记录的对应参数逐趟配对比较。分析采用 Bland-Altman 一致性分析、组内相关系数(ICC)、相对误差以及贝叶斯多元线性回归,以检验性别、年龄、身高、体重、行走速度和步长不对称程度对测量偏差的影响。该方法既用于健康儿童与成人,也用于慢性脑卒中等步态受损人群,目的是明确该可穿戴系统可以替代实验室步道的参数范围与解释边界。
实验仪器:步态分析与平衡测试系统 Mobility Lab Mobility Lab;Opal 惯性测量单元 Opal;电子压力感应步道系统 GAITRite;无线数据接收与同步基站 Access Point;数据采集笔记本计算机
实验步骤
- 受试者纳入与基线评定
说明:按年龄、疾病诊断、独立步行能力等标准招募受试者,健康对照组与目标人群(如 7~17 岁典型发育儿童、慢性脑卒中患者)分别入组,记录身高、体重、年龄、性别及临床量表评分。
关键点:必须保证受试者可在无人搀扶条件下连续完成规定时长或距离的行走;脑卒中受试者需按舒适步速、最快步速等条件分层,以便后续分析速度对测量误差的影响。
- Opal 惯性传感器佩戴与位置标准化
说明:使用弹性绑带将 Opal 惯性传感器固定于规定解剖位置。儿童步态验证实验共佩戴 3 个传感器:1 个置于下背部 S2 水平,另 2 个分别置于双足背侧;完整的步态与平衡组合方案则在胸骨、腰椎(L5)、双腕、双踝共佩戴 6 个传感器。
关键点:原文明确指出足背放置优于踝部放置:"one positioned on the lower back at the S2 level and on the dorsal aspect of each foot, which has demonstrated better validity than placement at the ankle";绑带松紧要保证传感器与体表无相对滑动,避免加速度信号出现伪迹。
- 双系统时间同步
说明:为实现 Mobility Lab 与仪器化步道的逐趟对齐,制作 6 针 mini-din 转 3.5 mm 音频线的定制同步电缆,由 Mobility Lab 在测试开始时向步道采集计算机发出触发信号。
关键点:同步是逐趟配对比较的前提,触发输出必须在每一趟行走开始瞬间发出,否则后续 Bland-Altman 配对分析的时间基准会错位。
- 行走任务执行
说明:在 25 米走廊中部铺设 4.6 米压力感应步道,受试者沿走廊往返行走,使步道可采集双向通过的足落数据;儿童实验使用 iWalk 模块并将自定义时长设为 2 分钟,脑卒中实验则按不同速度条件各完成 3 次 10 米步行测试。
关键点:iWalk 模块专为直线行走设计,需在软件中预先设定测试时长;往返端点处的转身段数据要在分析时剔除,只保留匀速直线通过步道的步态周期。
- 参数提取与配对
说明:分别从 Mobility Lab 与步道系统导出步速、步频、双支撑时间占比、步态周期时长、步幅等参数,按受试者、按每一趟行走取均值进行配对。
关键点:两套系统对足跟着地与足尖离地事件的判定机制不同,是双支撑相误差的主要来源,提取时必须确认参数定义一致。
- 统计分析与误差建模
说明:用 Bland-Altman 分析评估两系统一致性界限,用 ICC 评估信度,用贝叶斯多元线性回归估计性别、年龄、身高、体重与步速对偏差的影响;脑卒中数据另行按步速区间与步长不对称程度分层比较相对误差。
关键点:既要报告随机误差也要报告系统偏差;如脑卒中数据中步速被系统性低估 0.11 m/s、步幅被低估 0.12 m,属于可校正的固定偏差,而随速度变化的误差则限制了低速人群的解释效力。
实验数据
步速(gait speed,m/s)
数据来源:Mobility Lab 软件由下背部与双足 Opal 传感器信号解算输出,同时由 GAITRite/Zeno 仪器化步道同步记录作为参照
实验样本:脑卒中队列中 Opal 相对步道系统性低估 0.11 m/s;速度条件涵盖舒适步速与最快步速,慢于 0.80 m/s 时误差显著放大
数据呈现:Bland-Altman 散点图(横轴为两系统均值、纵轴为差值,标注偏差线与 95% 一致性界限)、两系统测值散点回归图
步频(cadence,步/分)
数据来源:Mobility Lab iWalk 模块输出与步道系统同步记录
实验样本:在 7 岁及以上儿童 2 分钟步行测试中与步道测值高度一致,被判定为可替代指标
数据呈现:Bland-Altman 图与分组箱线图
步幅(stride length,m)
数据来源:Mobility Lab 由足部传感器角速度积分与零速更新算法解算,步道以足印坐标直接量测
实验样本:脑卒中队列中被系统性低估 0.12 m,但信度达到优秀水平
数据呈现:Bland-Altman 图、按速度条件分层的误差柱状图
步态周期时长(gait cycle duration,s)与步/跨步时间
数据来源:Mobility Lab 事件检测输出与步道足落时间戳
实验样本:跨步时间与单步时间达到优秀信度且无显著系统误差
数据呈现:时间序列曲线与差值分布直方图
双支撑相占比(double support time,% 步态周期)
数据来源:Mobility Lab 基于足部传感器的着地/离地事件判定,步道基于压力信号判定
实验样本:儿童实验中表现出系统性不一致(systematic disagreement),偏差显著受体重、年龄、身高与行走节奏影响;脑卒中队列中步态相位时长相对误差为 4.13%~21.59%
数据呈现:Bland-Altman 图叠加回归趋势线、偏差对体重/年龄的散点图
方法关联论文:儿童 2 分钟步行测试中体表佩戴传感器用于步态分析的效度验证;商用可穿戴传感系统测量脑卒中后人群时空步态参数的效度与信度:行走速度与不对称性的影响
基于 Mobility Lab ISway 方案的静态姿势摇摆定量评估与平衡功能域分析实验
方法说明:该方法使用 Mobility Lab 的 ISway(仪器化姿势摇摆)测试方案,在第五腰椎(L5)处佩戴单个 Opal 惯性传感器,以 50 Hz 采样率记录受试者安静站立时躯干的加速度与角速度信号,由软件自动解算摇摆幅值、摇摆速度、前后向(AP)与左右向(ML)摇摆频率、Jerk 等数十项姿势控制指标。在多发性硬化(MS)人群研究中,该方法进一步对 22 项摇摆指标做探索性因子分析(EFA),用主轴因子法提取正交的平衡功能域,并比较 MS 患者与健康对照、以及有跌倒史与无跌倒史 MS 患者之间各功能域的差异,从而把高维摇摆参数压缩为少数临床可解释的平衡维度,用于识别跌倒风险相关的特异性缺损。
实验仪器:步态分析与平衡测试系统 Mobility Lab Mobility Lab;Opal 惯性测量单元 Opal;支撑面标准化定位板 Base of Support Plate
实验步骤
- 受试者分组与跌倒史采集
说明:纳入多发性硬化患者与神经功能正常的对照者,并依据既往 12 个月内的跌倒记录把 MS 患者分为跌倒组与非跌倒组。
关键点:跌倒史的界定标准需统一,且队列的病情严重程度应予以报告——该研究属于病情相对轻的 MS 队列,结论外推到重度人群时需谨慎。
- 单传感器佩戴
说明:将 1 个 Opal 惯性传感器以弹性绑带固定于第五腰椎(L5)棘突处,采样率设为 50 Hz,指标由该传感器信号导出。
关键点:原文表述为 "Outcomes were derived from an inertial sensor placed on the fifth lumbar vertebrae";L5 接近人体质心,是躯干摇摆测量的标准位置,传感器坐标轴需与人体前后/左右方向对齐。
- 站姿与足位标准化
说明:受试者穿舒适运动鞋安静站立于硬质地面,双臂自然交叉于胸前,注视固定在墙面与头同高的固定图像;使用 APDM 支撑面模板(base of support plate)标准化足位以保证站立宽度一致。
关键点:足间距、视靶高度、上肢姿势三者均会显著改变摇摆量,必须逐人严格统一;使用 APDM 专用支撑面板是消除站宽变异的关键控制手段。
- 三次 30 秒 ISway 试次采集
说明:受试者完成 3 次各 30 秒的 ISway 试次,摇摆指标在 3 次试次间取平均值。
关键点:多试次平均可抑制单次采集的随机波动;试次间应给予短暂休息以避免静态站立疲劳导致的摇摆增大。
- 摇摆指标提取与分布检验
说明:从 Mobility Lab 导出 22 项摇摆指标,检验单变量与多变量的偏度和峰度。
关键点:数据呈非正态分布,因此选用主轴因子法(PAF)而非最大似然法进行因子提取,这是方法选择的直接依据。
- 探索性因子分析与功能域提取
说明:用主轴因子法对 22 项指标做探索性因子分析,以平行分析与碎石图目测共同确定保留因子数,得到正交的平衡功能域。
关键点:保留因子数须由平行分析与碎石图双重判定,避免单一准则导致过度提取;最终 3 个正交功能域解释了数据集 85.44% 的方差。
- 组间比较
说明:以各功能域得分为因变量,比较 MS 患者与对照组、MS 跌倒者与非跌倒者之间的差异。
关键点:组间差异集中出现在摇摆幅值与速度域(MS 对比对照 p = 0.004;跌倒者对比非跌倒者 p = 0.046),而摇摆频率与 Jerk 域无显著差异,说明并非所有摇摆指标对跌倒风险都敏感。
实验数据
摇摆幅值与摇摆速度类指标
数据来源:Mobility Lab ISway 方案由 L5 处 Opal 传感器 50 Hz 加速度信号解算输出
实验样本:MS 患者该域得分显著高于神经功能正常对照(p = 0.004),MS 跌倒者显著差于非跌倒者(p = 0.046)
数据呈现:摇摆轨迹(AP-ML 平面)二维图、各组功能域得分的箱线图与均值误差条图
左右向(ML)摇摆频率与 Jerk 指标
数据来源:Mobility Lab ISway 输出的频域与三阶导数类姿势控制指标
实验样本:作为第 2 个正交功能域被提取,MS 组与对照组之间未见显著差异
数据呈现:功率谱密度曲线、因子载荷热力图
前后向(AP)摇摆频率与 Jerk 指标
数据来源:Mobility Lab ISway 输出的前后方向摇摆频率与 Jerk 参数
实验样本:作为第 3 个正交功能域被提取,组间差异不显著
数据呈现:功率谱密度曲线、因子载荷条形图
因子分析方差解释率与因子载荷矩阵
数据来源:对 22 项 ISway 摇摆指标做探索性因子分析的统计输出
实验样本:3 个正交平衡功能域共解释数据集 85.44% 的方差
数据呈现:碎石图、平行分析对比图、载荷矩阵表
方法关联论文:利用 ISway 识别并比较多发性硬化患者的平衡功能域缺损
基于 Mobility Lab 的 iTUG 与 iSway 组合测试用于帕金森病症状进展预测的纵向队列实验
方法说明:该方法在帕金森病生物标志物计划(Parkinson's Disease Biomarker Program)纵向队列中,使用 APDM Mobility Lab(version 1)同时运行仪器化起立行走测试(iTUG)与仪器化姿势摇摆测试(iSway)两个程序:受试者在双腕、双踝、腰部与胸部佩戴 Opal 传感器,iTUG 从座椅起立、行走 6 米、转身、返回并坐下,解算 96 项描述步态、转身、坐到站与站到坐转换的变量;iSway 要求受试者双臂交叉、双足间距 26 cm 在硬质地面站立 30 秒,输出 46 项(版本 2 重算为 33 项)静态站立摇摆参数。每个程序各完成 3 次试次并取各参数中位数。随后以基线步态与平衡测量为自变量、以 6/12/18/24 个月随访时 MDS-UPDRS 总分、MoCA、PDQ-39 移动性分量表、左旋多巴等效日剂量、Schwab-England 评分及全局复合结局的恶化为因变量,建立岭回归模型,并用 90%/10% 的交叉验证评估各模型在留出集上的预测准确率。
实验仪器:步态分析与平衡测试系统 Mobility Lab Mobility Lab version 1;Opal 惯性测量单元 Opal;标准化测试座椅
实验步骤
- 纵向队列构建与随访分层
说明:从帕金森病生物标志物计划数据库中分别纳入具有 6、12、18、24 个月随访数据的 230、222、164、177 名帕金森病受试者。
关键点:不同随访时长对应不同子样本量,分析时必须按随访时点分别建模;短随访(6 个月)期间结局变量几乎无变化(MDS-UPDRS 总分变化中位数为 0,左旋多巴等效日剂量变化为 0),这一点直接决定了该时点的高准确率不可解释为真实预测力。
- 测试时段与用药状态控制
说明:测试统一安排在上午 8 至 10 点进行,存在症状波动的帕金森病受试者在"开期"状态下接受评估。
关键点:帕金森病的步态与平衡表现对昼夜节律和多巴胺能药物血药浓度极为敏感,固定时段与统一"开期"状态是保证纵向可比性的前提。
- 六点式传感器佩戴
说明:将 Opal 传感器固定于双腕、双踝、腰部与胸部。
关键点:原文表述为 "After affixing sensors to the wrists, ankles, lumbar area and chest";腕部与胸部传感器用于捕捉上肢摆动与躯干旋转,是 iTUG 解算转身与起坐转换变量的必要信息来源。
- iTUG 仪器化起立行走测试
说明:受试者从座椅起立,向前行走 6 米,转身,走回椅子并坐下;系统解算 96 项描述步态、转身、坐到站及站到坐转换的独立变量。
关键点:iTUG 相比传统 TUG 的价值在于把单一总时长拆解为起立、行走、转身、坐下四个可分别量化的子阶段,从而定位具体受损环节。
- iSway 仪器化姿势摇摆测试
说明:受试者在硬质地面站立 30 秒,双臂交叉于胸前,双足间距 26 cm;版本 1 输出 46 项摇摆参数,用更新平台重算后为 33 项。
关键点:26 cm 的固定足间距是消除站宽变异的硬性标准;软件版本升级会改变输出参数集,纵向研究中必须明确记录版本并对版本 1 与版本 2 分别建模。
- 多试次采集与中位数汇总
说明:每个测试程序均完成 3 次试次,取每项参数的中位数进入分析。
关键点:选用中位数而非均值,可降低单次异常试次对高维参数的影响,对帕金森病这类表现波动大的人群尤为必要。
- 岭回归建模与交叉验证
说明:针对每一项或每一组基线步态/平衡指标分别建立岭回归模型预测各随访时点的结局恶化,用 90% 数据估计模型、10% 留出数据检验,循环交叉验证计算准确率。
关键点:参数维度高(iTUG 96 项 + iSway 46 项)且彼此高度共线,因此必须使用岭回归做正则化;准确率必须报告留出集而非训练集结果,否则会严重高估模型性能。
实验数据
iTUG 步态、转身与起坐转换参数(96 项)
数据来源:Mobility Lab(version 1)iTUG 程序由六点佩戴的 Opal 传感器信号解算
实验样本:涵盖行走段步速与步幅、转身时长与转身角速度峰值、坐到站与站到坐的转换时长等 96 项独立变量,每项取 3 次试次的中位数
数据呈现:子阶段时长堆叠条形图、角速度时间序列曲线、参数相关性热力图
iSway 静态站立摇摆参数(版本 1 为 46 项,版本 2 重算为 33 项)
数据来源:Mobility Lab iSway 程序由腰部 Opal 传感器 30 秒静态站立信号解算
实验样本:描述静态站立时身体摇摆的幅值、速度、频率等参数;同一原始数据用更新平台重算后参数集由 46 项变为 33 项
数据呈现:摇摆轨迹图、参数分布箱线图
临床结局进展指标
数据来源:帕金森病生物标志物计划纵向数据库随访记录
实验样本:MDS-UPDRS 总分、蒙特利尔认知评估(MoCA)、PDQ-39 移动性分量表、左旋多巴等效日剂量(LEDD)、Schwab-England 评分与全局复合结局;6 个月时 MDS-UPDRS 总分变化中位数为 0、LEDD 变化为 0
数据呈现:各随访时点结局变化量的分布直方图与纵向轨迹图
模型留出集预测准确率
数据来源:岭回归模型的 90%/10% 交叉验证输出
实验样本:6 个月随访时准确率为 66%~71%,12、18、24 个月随访时留出集准确率降至 42%~60%
数据呈现:各随访时点准确率对比柱状图、交叉验证折次准确率散点图
方法关联论文:APDM 步态与平衡测量指标无法预测帕金森病的症状进展速率
主要部件
暂未收录主要部件
相关论文
共 4 篇;当前显示第 1 页
商用可穿戴传感系统测量脑卒中后人群时空步态参数的效度与信度:行走速度与不对称性的影响
原文题名:Validity and reliability of a commercial wearable sensor system for measuring spatiotemporal gait parameters in a post-stroke population: the effects of walking speed and asymmetry
发表年份:2023
作者:弗朗切斯科·拉诺特;申成烈;梅根·K·奥布莱恩;阿伦·贾亚拉曼
刊源:Physiological Measurement
DOI 10.1088/1361-6579/aceecf查看论文摘要与书目信息
摘要 · 中文整理:商用可穿戴传感系统是替代昂贵实验室设备进行临床步态评估的一种有前景的方案,但其对步态受损者的测量准确性尚未得到充分确认。本研究考察了 APDM Opal 可穿戴传感系统在健康对照者与慢性脑卒中个体中测量时空步态参数的效度与信度。受试者在仪器化步道上以不同速度条件各完成三次 10 米步行测试。步速与步幅指标达到优秀信度,但存在系统性低估;跨步时间与单步时间指标达到优秀信度且无显著误差;步态相位时长指标达到中等至优秀信度。本研究支持将 Opal 可穿戴传感器普遍用于获取脑卒中后步态障碍的定量测量指标。
原文摘要:Commercial wearable sensor systems are a promising alternative to costly laboratory equipment for clinical gait evaluation, but their accuracy for individuals with gait impairments is not well established. We investigated the validity and reliability of the APDM Opal wearable sensor system to measure spatiotemporal gait parameters for healthy controls and individuals with chronic stroke. Participants completed the 10 m walk test over an instrumented mat three times in different speed conditions. Gait speed and stride length measures achieved excellent reliability, though systematically underestimated. Stride and step time measures achieved excellent reliability with no significant errors. Gait phase duration measures achieved moderate-to-excellent reliability. This study supports general use of Opal wearable sensors to obtain quantitative measures of post-stroke gait impairment.
关键词:可穿戴传感器、步态分析、脑卒中、效度、信度、时空步态参数、步态不对称性
研究目标:解决商用可穿戴传感系统在步态受损(尤其是慢性脑卒中)人群中准确性不明的问题,明确行走速度与步长不对称程度如何影响 APDM Opal 系统时空步态参数的效度与信度。
主要结论:Opal 可穿戴传感器总体上可用于获取脑卒中后步态障碍的定量指标:步速与步幅信度优秀但分别被系统性低估 0.11 m/s 与 0.12 m,跨步时间与单步时间信度优秀且无显著误差,步态相位时长信度为中等至优秀、相对误差 4.13%~21.59%;对中重度不对称或步速慢于 0.80 m/s 的个体,测值需谨慎解释。
创新点:不是笼统给出一个效度结论,而是把步行速度条件与步长不对称程度作为显式自变量分层检验,首次界定了该商用系统在脑卒中人群中的失效边界(步速 0.80 m/s 阈值与中重度不对称),并区分了可校正的系统性偏差与不可校正的随机误差。
后续建议:针对步速低于 0.80 m/s 的重度受损人群优化事件检测算法,降低步态相位时长的相对误差;建立随步速与不对称程度变化的动态校正模型,替代单一固定偏差校正;在急性期与亚急性期脑卒中患者中重复验证,考察效度是否随恢复阶段变化;纳入使用助行器或踝足矫形器的患者,评估辅助器具对传感器事件检测的干扰;将验证场景从 10 米直线步行扩展到转身、上下楼梯等复杂任务与日常自由行走
APA 引文:Lanotte, F., Shin, S. Y., O'Brien, M. K., & Jayaraman, A. (2023). Validity and reliability of a commercial wearable sensor system for measuring spatiotemporal gait parameters in a post-stroke population: the effects of walking speed and asymmetry. Physiological Measurement, 44(8), 085005. https://doi.org/10.1088/1361-6579/aceecf
仪器引用:We investigated the validity and reliability of the APDM Opal wearable sensor system to measure spatiotemporal gait parameters for healthy controls and individuals with chronic stroke. Participants completed the 10 m walk test over an instrumented mat three times in different speed conditions.
利用 ISway 识别并比较多发性硬化患者的平衡功能域缺损
原文题名:Utilizing the ISway to Identify and Compare Balance Domain Deficits in People with Multiple Sclerosis
发表年份:2023
作者:帕特里克·G·莫纳汉;安德鲁·S·莫纳汉;安德鲁·霍伊曼;布雷特·W·弗林;杰西·M·赫辛加;丹尼尔·S·彼得森
刊源:Archives of Physical Medicine and Rehabilitation
DOI 10.1016/j.apmr.2023.02.018查看论文摘要与书目信息
摘要 · 中文整理:本研究采用探索性因子分析识别 ISway 评估所测量的相互独立的平衡功能域,并在多发性硬化患者与神经功能正常对照之间、以及有跌倒史与无跌倒史的多发性硬化患者之间比较模型导出的各功能域。探索性因子分析在多发性硬化人群中产生了 3 个彼此区分的平衡功能域:1)摇摆幅值与速度,2)左右向摇摆频率与 Jerk,3)前后向摇摆频率与 Jerk。
原文摘要:This study used EFA to identify independent domains of balance measured during the ISway assessment and compared the model-derived domains between PwMS and neurotypical controls and between PwMS with and without a history of falls. The EFA produced 3 distinct balance domains in MS: 1) sway amplitude and velocity, 2) ML sway frequency and jerk, and 3) AP sway frequency and jerk.
关键词:平衡、姿势、跌倒、多发性硬化、康复
研究目标:解决 ISway 输出的姿势摇摆指标数量多、彼此高度相关、临床难以解释的问题,识别相互独立的平衡功能域,并确定哪些功能域与多发性硬化患者的平衡缺损及跌倒史相关。
主要结论:ISway 测得的摇摆指标可归纳为 3 个相互独立的平衡功能域——摇摆幅值与速度、左右向摇摆频率与 Jerk、前后向摇摆频率与 Jerk,共解释 85.44% 的方差;多发性硬化患者、尤其是有跌倒史者,在摇摆幅值与速度这一功能域上表现出不成比例的损害,而两个频率与 Jerk 域未见显著组间差异。
创新点:把 ISway 的 22 项高维摇摆指标用探索性因子分析压缩为 3 个正交、临床可解释的平衡功能域,并在此结构上做组间比较,避免了逐指标多重比较带来的假阳性;同时识别出跌倒风险主要关联幅值与速度域,为姿势控制评估提供了降维后的靶向指标。
后续建议:开展前瞻性随访,检验摇摆幅值与速度域能否预测未来跌倒而非仅回顾性区分跌倒史;在中重度残疾的多发性硬化队列中重复因子结构,验证 3 域模型的稳定性;用验证性因子分析在独立样本上确认该结构,而非停留在探索性阶段;增加闭眼、窄支撑面、泡沫面等更具挑战的站立条件,考察功能域结构是否随任务难度变化;将平衡功能域与针对性康复训练方案配对,验证域特异性干预的有效性
APA 引文:Monaghan, P. G., Monaghan, A. S., Hooyman, A., Fling, B. W., Huisinga, J. M., & Peterson, D. S. (2023). Utilizing the ISway to identify and compare balance domain deficits in people with multiple sclerosis. Archives of Physical Medicine and Rehabilitation, 104(9), 1456-1464. https://doi.org/10.1016/j.apmr.2023.02.018
仪器引用:Quantitative balance measures were obtained via Mobility Lab's ISway protocol and Opal inertial sensors (50 Hz; APDM Inc., Portland, OR.). Outcomes were derived from an inertial sensor placed on the fifth lumbar vertebrae. Participants completed three 30-second ISway trials, and sway measures were averaged across the three trials. Foot placement was standardized using the APDM base of support plate to ensure consistent stance width.
儿童 2 分钟步行测试中体表佩戴传感器用于步态分析的效度验证
原文题名:Validation of Body-Worn Sensors for Gait Analysis During a 2-min Walk Test in Children
发表年份:2022
作者:文森特·谢;克里斯·赞皮耶里;阿什维尼·桑萨雷;约翰·柯林斯;托马斯·C·布利亚;米娜尔·贾因
刊源:Journal for the Measurement of Physical Behavior
DOI 10.1123/jmpb.2021-0035查看论文摘要与书目信息
摘要 · 中文整理:仪器化步态垫系统一直被视为测量时空步态参数的金标准方法之一。但其便携式步道把行走限制在一块很小的区域内,能够采集到的步态周期数量也因此受限。可穿戴惯性传感器是一种潜在的替代方案,允许更自然的行走行为,且受空间限制更少。本初步研究的目的是在较大年龄儿童中,建立体表佩戴传感器相对于便携式步道系统的同期效度。结果支持可穿戴惯性传感器在 2 分钟步行测试中测量 7 岁及以上儿童步速、步频、步态周期时长与步幅的效度。
原文摘要:Instrumented gait mat systems have been regarded as one of the gold standard methods for measuring spatiotemporal gait parameters. However, their portable walkways confine walking to a restricted area and limit the number of gait cycles collected. Wearable inertial sensors are a potential alternative that allow more natural walking behavior and have fewer space restrictions. The objective of this pilot study was to establish the concurrent validity of body-worn sensors against the portable walkway system in older children. These results support the validity of wearable inertial sensors in measuring gait speed, cadence, gait cycle duration, and stride length in children 7 years old and above during a 2-min walking test.
关键词:加速度计、可穿戴技术、儿科
研究目标:解决仪器化步态垫采集空间受限、可采集步态周期数少的问题,明确体表佩戴惯性传感器能否在儿童 2 分钟步行测试中替代便携式步道系统测量时空步态参数。
主要结论:对 7~17 岁儿童而言,体表佩戴的惯性传感器在测量步速、步频、步态周期时长与步幅方面可作为仪器化步态垫的可行替代方案;但双支撑时间存在系统性不一致,其偏差显著受体重、年龄、身高与行走节奏影响,原因可能在于两套系统对足跟着地与足尖离地事件的判定方式不同。
创新点:首次在儿童人群中,通过定制同步电缆实现 Mobility Lab 与 GAITRite 的硬件级触发同步,从而在同一次 2 分钟步行中逐趟配对两套系统的测值;并采用贝叶斯多元线性回归对偏差的协变量(性别、年龄、身高、体重、步速)建模,而非仅报告平均一致性。
后续建议:扩大样本量并纳入脑瘫、肌营养不良等病理步态儿童,检验效度结论在异常步态下是否成立;针对双支撑相的系统性偏差,建立以体重、身高、步速为输入的校正模型并做独立验证;比较足背与踝部等不同传感器放置方案在低龄儿童中的效度差异;将测试延伸到 6 分钟步行或日常自由行走场景,评估长时间采集下的漂移与疲劳效应;补充同一受试者跨日重复测量,报告重测信度而非仅同期效度
APA 引文:Shieh, V., Zampieri, C., Sansare, A., Collins, J., Bulea, T. C., & Jain, M. (2022). Validation of body-worn sensors for gait analysis during a 2-min walk test in children. Journal for the Measurement of Physical Behavior, 5(2), 111-119. https://doi.org/10.1123/jmpb.2021-0035
仪器引用:Each child wore a total of three APDM Opal inertial sensors; one positioned on the lower back at the S2 level and on the dorsal aspect of each foot, which has demonstrated better validity than placement at the ankle. ... Simultaneously, we wirelessly acquired and analyzed inertial-based spatiotemporal data through the MobilityLab (version 2) software. ... For synchronization of both data collection systems, we created a custom cable with a 6-pin mini-din and 3.5-mm auxiliary cable. MobilityLab was set to release an output trigger to the GAITRite data acquisition computer upon the start of the test. ... We used the iWalk module, which is designed for straight line walking, and set the custom timing to 2 min.
APDM 步态与平衡测量指标无法预测帕金森病的症状进展速率
原文题名:APDM gait and balance measures fail to predict symptom progression rate in Parkinson's disease
发表年份:2022
作者:D·坎贝尔·杜威;希尔帕·奇特尼斯;摩根·C·麦克里里;阿什莉·杰拉尔德;查德里克·H·杜威;亚历山大·潘捷利亚特;特德·M·道森;莉安娜·S·罗森塔尔;小理查德·B·杜威
刊源:Frontiers in Neurology
DOI 10.3389/fneur.2022.1041014查看论文摘要与书目信息
摘要 · 中文整理:帕金森病会导致步态与平衡功能进行性恶化,这种恶化可以通过计算机化设备加以测量。我们利用帕金森病生物标志物计划的纵向数据库,以确定基线步态与平衡测量指标能否预测未来的症状进展速率。我们分别纳入了具有 6、12、18、24 个月随访的 230、222、164、177 名帕金森病受试者,并将进展定义为以下临床参数的恶化:MDS-UPDRS 总分、蒙特利尔认知评估、PDQ-39 移动性分量表、左旋多巴等效日剂量、Schwab-England 评分以及全局复合结局。我们建立岭回归模型,独立估计每一项步态或平衡指标、或指标组合对进展的预测能力。每个岭回归模型的准确率通过交叉验证计算,即用 90% 的数据估计岭回归模型,再在留出的 10% 数据上检验。尽管模型对 6 个月随访时的结局变化有一定预测力(准确率在 66%~71% 之间),但在这一短暂随访期内结局变量并未发生变化(MDS-UPDRS 总分变化中位数为 0,左旋多巴等效日剂量变化为 0)。在 12、18 和 24 个月的随访期,模型未能预测变化(留出集准确率在 42% 至 60% 之间)。我们的结论是,在基线进行的这一组计算机化步态与平衡测量指标,不大可能有助于预测帕金森病未来的疾病进展。研究人员必须继续寻找进展预测因子,以提升疾病修饰性临床试验的效能。
原文摘要:Parkinson's disease (PD) results in progressively worsening gait and balance dysfunction that can be measured using computerized devices. We utilized the longitudinal database of the Parkinson's Disease Biomarker Program to determine if baseline gait and balance measures predict future rates of symptom progression. We included 230, 222, 164, and 177 PD subjects with 6, 12, 18, and 24 months of follow-up, respectively, and we defined progression as worsening of the following clinical parameters: MDS-UPDRS total score, Montreal Cognitive Assessment, PDQ-39 mobility subscale, levodopa equivalent daily dose, Schwab and England score, and global composite outcome. We developed ridge regression models to independently estimate how each gait or balance measure, or combination of measures, predicted progression. The accuracy of each ridge regression model was calculated by cross-validation in which 90% of the data were used to estimate the ridge regression model which was then tested on the 10% of data left out. While the models modestly predicted change in outcomes at the 6-month follow-up visit (accuracy in the range of 66-71%) there was no change in the outcome variables during this short follow-up (median change in MDS-UPDRS total score = 0 and change in LEDD = 0). At follow-up periods of 12, 18, and 24 months, the models failed to predict change (accuracy in the held-out sets ranged from 42 to 60%). We conclude that this set of computerized gait and balance measures performed at baseline is unlikely to help predict future disease progression in PD. Research scientists must continue to search for progression predictors to enhance the performance of disease modifying clinical trials.
关键词:帕金森病、步态、平衡、疾病进展、临床试验
研究目标:解决帕金森病疾病修饰性临床试验中缺乏进展预测因子的问题,检验用 APDM Mobility Lab 在基线测得的 iTUG 与 iSway 步态平衡指标能否预测未来 6 至 24 个月的症状进展速率。
主要结论:APDM iSway(版本 1 与版本 2)与 iTUG 程序在基线测得的这组计算机化步态与平衡指标,无法预测 12、18、24 个月随访时以标准临床结局衡量的未来症状进展速率;6 个月时 66%~71% 的准确率并无实质意义,因为该期间结局变量本身几乎没有变化。研究者仍需继续寻找有效的进展预测因子。
创新点:在大规模多中心纵向队列上对 iTUG 的 96 项与 iSway 的 46 项(及重算后的 33 项)高维指标做系统化的预测力检验,采用岭回归加留出集交叉验证的严格框架;并且明确报告了阴性结果,同时指出短随访期高准确率因结局无变化而不可解释,为该类数字指标的应用边界提供了重要的反面证据。
后续建议:把单次诊室内测量改为日常生活环境下的连续佩戴监测,考察生态学指标是否具有更强预测力;引入纵向变化率(多时点斜率)而非仅用基线值作为预测因子;将步态平衡指标与影像、体液生物标志物及遗传数据联合建模,检验多模态组合的增量预测价值;改用非线性机器学习方法并在独立外部队列上验证,排除岭回归线性假设导致的漏检;在进展更快的亚型(如姿势不稳-步态障碍型)中单独分析,避免整体队列稀释亚组信号
APA 引文:Dewey, D. C., Chitnis, S., McCreary, M. C., Gerald, A., Dewey, C. H., Pantelyat, A., Dawson, T. M., Rosenthal, L. S., & Dewey, R. B., Jr. (2022). APDM gait and balance measures fail to predict symptom progression rate in Parkinson's disease. Frontiers in Neurology, 13, 1041014. https://doi.org/10.3389/fneur.2022.1041014
仪器引用:gait and balance testing with the APDM Mobility Lab (version 1) using two programs, the instrumented Timed Up and Go (iTUG) test and the instrumented test of postural sway (iSway). The iTUG calculates 96 unique variables describing gait, turns, sit to stand, and turn to sit transitions. The iSway produces 46 unique parameters describing the sway of the body in static stance. After affixing sensors to the wrists, ankles, lumbar area and chest, for the iTUG, patients stand from a chair, walk 6 meters, turn, walk back to the chair, and sit. For the iSway, patients stand for 30 s on a firm surface with their arms crossed and feet spaced 26 cm apart. For each test program, subjects completed three trials, and the median value of each parameter was used for analysis.
使用资料与操作视频
APDM Opal Wearable——全新一代运动科学数据采集设备
简介:Introducing the next generation open from APDM wearable technologies,setting the new gold standard in the movement science industry.This research grade technology is built for ultimate precision,utilizing the Top inertial sensors on the market.The open is half the size of other competitors with twice the power,synchronize up to 24 sensors on one wireless network,never lose data with redundant storage on board each open.
发布时间:2020-03-16T06:40:03Z
APDM Moveo Explorer
简介:APDM Moveo Explorer
发布时间:2020-03-16T06:16:33Z
APDM Mobility Lab介绍
简介:Introducing an innovative system for comprehensive gait and balance analysis.With hundreds of users worldwide Mobility lab is the most trusted wearable gait and balance analysis system on the market.Using objective measurementMobility lab provides sensitivecollect, analyze, and store data.built for universal use with for giving sensor placement.adjustable straps to fit.
发布时间:2020-03-16T06:12:27Z
步态分析系统-Mobility Lab摇摆(ISway)测试
简介:This is a short video showing users how easy and fast it is to set-up, run, and breakdown Mobility Lab. A subject can be in and out of the office within ten minutes. A comparable movement analysis system using video markers takes upwards of 30 minutes to just set up. Mobility Lab is completely portable, light weight, can can work continuously for 8 hours without needing a charge.
发布时间:2020-03-16T04:13:20Z
Mobility Lab使用演示(1)
简介:Using Mobility Lab from APDM
发布时间:2020-03-16T03:59:48Z